ロボットを「動かさない」運動に関する研究の紹介
- 准教授
- 中野渡 達哉
- なかのわたり たつや
- 運動器リハビリテーション、運動器理学療法、運動学、脚長差、フィードバック
理学療法で行う運動療法には、筋力や関節の動き、持久力など、さまざまな働きを改善する目的があります。その重要なターゲットの一つに「Stability(安定性)」があります。ここでいう安定性とは、単に身体を動かさないことではなく、必要な部分を安定させながら、目的とする関節を適切に動かす能力を指します。
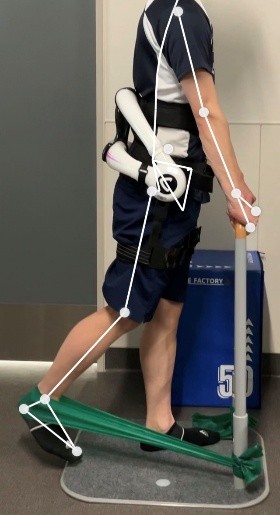
例えば、脚を後方へ動かす股関節伸展運動では、股関節を動かす一方で、骨盤や体幹を安定させることが重要です。しかし実際には、股関節の動きを骨盤の前傾や腰椎の前弯によって補ってしまうことがあります。こうした代償運動が大きくなると、股関節を十分に使えないだけでなく、腰部に余分な負担が生じる可能性があります。
そこで私たちは、装着型ロボット「腰型HAL」を活用した新しい運動学習の方法を研究しています。腰型HALは、筋肉が収縮するときに皮膚表面に現れる微弱な生体電位信号を検出し、その信号に応じて装着者の動きを支援するロボットです。通常は腰部の動作を補助するために用いられますが、私たちの研究では、この機能をあえて「動かさないための手がかり」として利用できないかと考えました。
股関節伸展運動中に骨盤前傾や腰椎前弯が生じて脊柱起立筋が活動すると、腰型HALはその信号を検出して動作を支援しようとします。このHALの動きを、自分の代償運動に気づくためのフィードバックとして利用するという発想です。HALをできるだけ動かさないように骨盤と体幹をコントロールしながら運動することで、代償運動を抑えた股関節伸展運動を学習できるか検証しています。
今後も、人とロボットの相互作用を生かした新しい運動療法の可能性を探っていきたいと考えています。